

برای خرید انکودر صنعتی نباید فقط به برند یا تعداد پالس توجه کرد. نوع انکودر، نحوه نصب، رزولوشن، مدار خروجی، ولتاژ تغذیه، حداکثر دور، فرکانس قابل خواندن توسط PLC یا Drive، شرایط محیطی و پروتکل ارتباطی باید همزمان بررسی شوند. یک انکودر با PPR بالا در صورتی که ورودی کنترلر نتواند فرکانس آن را بخواند، انتخاب مناسبی نیست؛ همانطور که یک انکودر از نظر الکتریکی سازگار اگر از نظر قطر شفت یا تحمل مکانیکی مناسب نباشد، در نصب واقعی مشکل ایجاد میکند.
این مقاله برای انتخاب مدل مناسب نوشته شده است. اگر هدف شما مشاهده محصولات و مقایسه مدلهای موجود است، لینک دستههای تجاری راد الکتریک در بخشهای مربوط قرار داده شده است.

مطالب مهم مقاله…
| موضوع | خلاصه |
|---|---|
| نوع انکودر | Incremental یا Absolute بر اساس کاربرد انتخاب شود. |
| نصب | شفتدار یا هالو شفت متناسب با ساختار موتور و دستگاه. |
| رزولوشن | PPR/CPR باید با دقت موردنیاز و PLC/Drive هماهنگ باشد. |
| خروجی | NPN، PNP، TTL، HTL یا Line Driver طبق ورودی کنترلر انتخاب شود. |
| سرعت | Max RPM و فرکانس خروجی بررسی شود. |
| محیط | IP، دما، رطوبت و نویز محیط مهم است. |
| پروتکل | در مدل Absolute، SSI، BiSS، CANopen و… باید سازگار باشد. |
| نکته خرید | انکودر را فقط بر اساس برند یا PPR انتخاب نکنید. |
انکودر صنعتی چیست؟
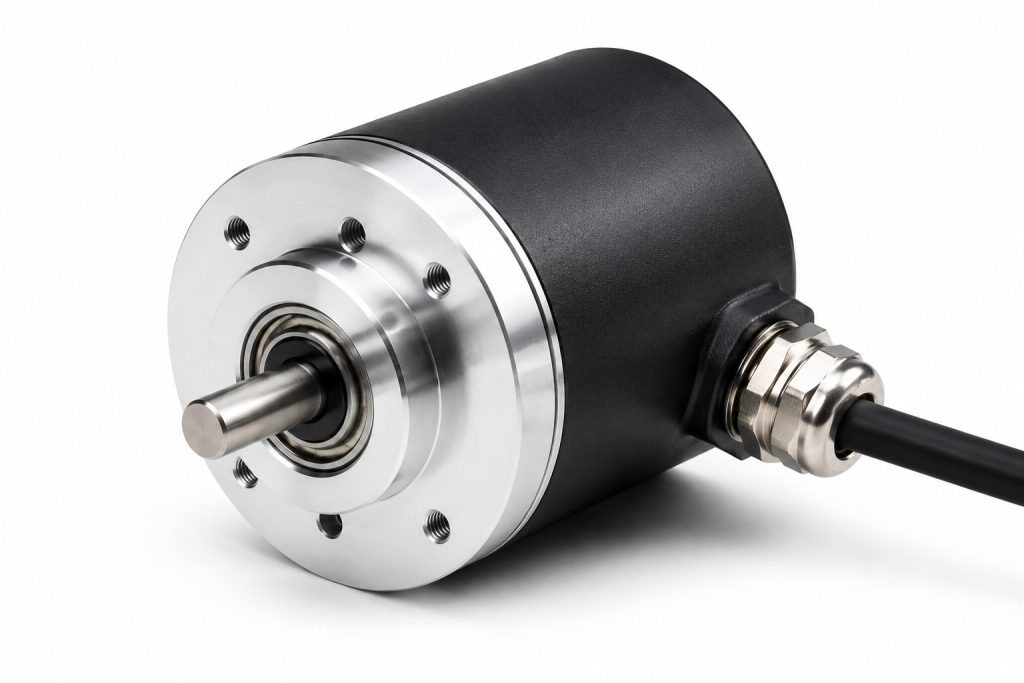
انکودر تجهیزی برای تبدیل حرکت مکانیکی به سیگنال قابل پردازش توسط PLC، کنترلر، سروو درایو یا سیستم مانیتورینگ است. در انکودر دوار، حرکت زاویهای شفت به پالس یا کد دیجیتال تبدیل میشود. در انکودر خطی، جابهجایی خطی اندازهگیری میشود.
کاربردهای رایج شامل اندازهگیری سرعت موتور، تشخیص موقعیت، کنترل طول، همزمانسازی محور، شمارش حرکت، فیدبک سروو، کنترل نوار نقاله و ماشینآلات CNC است.
قبل از خرید انکودر این مشخصات را تعیین کنید
|
پارامتر |
سؤال قبل از خرید |
|
Type |
Incremental یا Absolute؟ |
|
Motion |
Rotary یا Linear؟ |
|
Mounting |
Shaft یا Hollow Shaft؟ |
|
Resolution |
چند PPR یا چند Bit نیاز است؟ |
|
Output |
NPN / PNP / Push-Pull / TTL / HTL / SSI و…؟ |
|
Supply Voltage |
ولتاژ تغذیه انکودر و ورودی کنترلر چقدر است؟ |
|
RPM |
حداکثر سرعت مکانیکی و الکتریکی چقدر است؟ |
|
Input Frequency |
PLC یا Drive چه فرکانس ورودی را پشتیبانی میکند؟ |
|
Shaft / Bore |
قطر شفت یا Hollow Bore چقدر است؟ |
|
Environment |
IP، دما، رطوبت، گردوغبار و لرزش چقدر است؟ |
|
Cable |
طول کابل و سطح نویز محیط چقدر است؟ |
|
Protocol |
در Absolute Encoder چه Interfaceای لازم است؟ |

انکودر Incremental یا Absolute؟
انکودر افزایشی معمولاً سیگنالهای A و B و در برخی مدلها Z تولید میکند. کنترلر با شمارش پالسها موقعیت نسبی و سرعت را محاسبه میکند. در صورت قطع برق، Count ذخیرهشده در خود انکودر بهصورت ذاتی حفظ نمیشود.
انکودر مطلق برای هر موقعیت زاویهای یک کد یکتا ارائه میدهد. مدل Single-turn موقعیت زاویهای داخل یک دور را مشخص میکند. در Multi-turn، حفظ تعداد دورها به فناوری همان مدل بستگی دارد و میتواند با Gear، Battery، Energy Harvesting یا روش الکترونیکی انجام شود.
برای مقایسه دقیقتر دو ساختار، مقاله تفاوت انکودر مطلق و افزایشی را مطالعه کنید.
Single-turn یا Multi-turn؟
اگر فقط زاویه یک دور مهم است، Absolute Single-turn میتواند کافی باشد. در کاربردهایی مثل بالابر، محور چند دور، ماشین ابزار یا جایی که تعداد دورها نیز باید مستقیماً مشخص باشد، Multi-turn مناسبتر است. در انتخاب Multi-turn باید رزولوشن هر دور و تعداد دور قابل ثبت جداگانه بررسی شوند.
انکودر شفتدار یا هالو شفت؟
انکودر شفتدار با Coupling به شفت موتور یا ماشین متصل میشود. در این مدل هممحوری، Radial Load و Axial Load اهمیت دارند. انکودر Hollow Shaft مستقیماً روی شفت قرار میگیرد و معمولاً فضای نصب کمتری میخواهد، اما Bore Diameter، Clamp، Anti-Rotation Arm و Runout شفت باید بررسی شوند.
برای جزئیات نصب و تفاوت مکانیکی دو مدل، مقاله تفاوت انکودر هالو شفت و شفت دار را ببینید.
Rotary یا Linear؟
برای اندازهگیری حرکت دورانی موتور، رول یا محور از Rotary Encoder استفاده میشود. برای اندازهگیری مستقیم جابهجایی خطی، Linear Encoder یا سیستمهای خطکش دیجیتال گزینه مناسبتری هستند.
برای مشاهده مدلهای خطی موجود میتوانید صفحه انکودر خطی را بررسی کنید.
PPR و CPR چه تفاوتی دارند؟
اصطلاحات PPR، CPR، Lines per Revolution و Counts per Revolution بین سازندگان یک تعریف کاملاً یکسان ندارند. در یک انکودر Quadrature ممکن است تعداد خطوط پایه با تعداد Count نهایی کنترلر تفاوت داشته باشد؛ چون PLC یا Drive میتواند لبههای A و B را با ضریب x1، x2 یا x4 شمارش کند.
به همین دلیل عدد رزولوشن را فقط از نام محصول برداشت نکنید. تعریف دقیق PPR/CPR در دیتاشیت سازنده و روش شمارش ورودی کنترلر باید با هم تطبیق داده شوند.
فرکانس خروجی انکودر چگونه محاسبه میشود؟
برای یک انکودر Incremental، فرکانس تقریبی سیگنال پایه را میتوان از رابطه زیر به دست آورد:
Frequency (Hz) ≈ RPM ÷ 60 × PPR
مثلاً یک انکودر 1024 PPR روی شفت 1800 rpm تقریباً 30.7 kHz پالس پایه تولید میکند. اگر کنترلر از Quadrature x4 استفاده کند، نرخ Count داخلی میتواند حدود چهار برابر شود.
این محاسبه قبل از خرید اهمیت زیادی دارد؛ چون ورودی High-Speed Counter یا Drive باید توان خواندن این نرخ را داشته باشد.

آیا PLC میتواند پالس انکودر را بخواند؟
برای پاسخ باید Maximum Input Frequency ورودی PLC، نوع سیگنال، سطح ولتاژ و روش شمارش بررسی شوند. اگر فرکانس خروجی Encoder از حد ورودی PLC بیشتر شود، پالسها از دست میروند و سرعت یا موقعیت اشتباه محاسبه میشود.
- Max High-Speed Counter Frequency
- Single-ended یا Differential Input
- NPN / PNP / Push-Pull / Line Driver compatibility
- سطح ولتاژ ورودی
- حالت شمارش x1/x2/x4
خروجی NPN و PNP چیست؟
در انکودرهای Open Collector، خروجی میتواند NPN یا PNP باشد. انتخاب این نوع باید با نوع ورودی PLC یا کنترلر سازگار باشد. وجود نام NPN یا PNP به تنهایی کافی نیست؛ ولتاژ تغذیه، Pull-up/Pull-down مورد نیاز و جریان خروجی نیز باید از دیتاشیت بررسی شوند.
Push-Pull و HTL
خروجی Push-Pull میتواند هر دو حالت High و Low را فعالانه Drive کند و در بسیاری از تجهیزات صنعتی برای ایمنی بیشتر در برابر نویز و طول کابل مناسب است. اصطلاح HTL معمولاً برای Levelهای ولتاژی بالاتر استفاده میشود، اما تعریف دقیق Level و Output Circuit باید از دیتاشیت همان مدل خوانده شود.
TTL و RS-422 Line Driver
در بسیاری از انکودرهای صنعتی، Line Driver دیفرانسیلی مطابق ساختارهای مشابه RS-422 برای ارسال A/A-، B/B- و Z/Z- استفاده میشود. ارسال Differential نسبت به سیگنال Single-ended در کابل بلند و محیط نویزی مزیت دارد. با این حال TTL را نباید همیشه مترادف Line Driver دانست؛ Interface واقعی باید از دیتاشیت Encoder و ورودی PLC/Drive تطبیق داده شود.
کانالهای A، B و Z چه کاربردی دارند؟
|
کانال |
وظیفه |
|
A |
پالس اصلی |
|
B |
پالس با اختلاف فاز برای تشخیص جهت |
|
Z / Index |
یک پالس مرجع در هر دور در بسیاری از مدلها |
|
A-/B-/Z- |
سیگنال مکمل در خروجی Differential |
ولتاژ تغذیه انکودر
ولتاژ تغذیه باید با مشخصات خود Encoder و ورودی کنترلر سازگار باشد. برخی مدلها محدوده تغذیه وسیع دارند و برخی فقط در Level مشخص کار میکنند. قبل از اتصال، Supply Voltage و Output Voltage Level هر دو بررسی شوند.
حداکثر دور مجاز انکودر چیست؟
در دیتاشیت ممکن است Maximum Mechanical Speed و Maximum Electrical Speed جداگانه ذکر شوند. محدودیت مکانیکی به Bearing و ساختار Encoder و محدودیت الکتریکی به نرخ پالس و مدار خروجی مربوط است. انکودر باید هم از نظر rpm و هم از نظر فرکانس خروجی در محدوده مجاز کار کند.
Radial Load و Axial Load
در Shaft Encoder، اعمال بار جانبی یا محوری بیش از حد میتواند عمر Bearing را کاهش دهد. Coupling مناسب باید ناهممحوری را جبران کند و از انتقال بار اضافی به شفت Encoder جلوگیری کند. Maximum Radial/Axial Load را از دیتاشیت همان مدل بررسی کنید.
نصب Hollow Shaft چه نکاتی دارد؟
- تطبیق دقیق Hollow Bore Diameter با شفت
- بررسی Clamp یا Set Screw
- استفاده صحیح از Anti-Rotation Arm
- کنترل Shaft Runout
- عدم اعمال فشار محوری بیش از حد
- رعایت تلرانس نصب سازنده
طول کابل و نویز در انتخاب انکودر
در محیط صنعتی، کابلهای موتور VFD، کنتاکتورها و تجهیزات قدرت میتوانند نویز الکترومغناطیسی ایجاد کنند. برای کابل بلند، خروجی Differential، Shield مناسب و Grounding صحیح اهمیت بیشتری پیدا میکند.
- حداکثر Cable Length توصیهشده سازنده
- نوع Shield و محل اتصال آن
- فاصله از کابل موتور و قدرت
- Drive Capability خروجی Encoder
- Input Impedance کنترلر
- فرکانس سیگنال
IP Rating را چگونه انتخاب کنیم؟
برای همه محیطهای صنعتی یک حداقل ثابت مثل IP65 وجود ندارد. در محیط خشک و محافظتشده ممکن است IP پایینتر کافی باشد؛ در معرض گردوغبار یا پاشش آب IP65 میتواند مناسب باشد و برای شستوشوی شدید یا Exposure بیشتر ممکن است IP67 یا بالاتر لازم شود. دما، لرزش و نوع آلاینده نیز باید در کنار IP بررسی شوند.
پروتکلهای انکودر مطلق
در Absolute Encoder فقط رزولوشن مهم نیست؛ Interface ارتباطی نیز باید با PLC یا Drive سازگار باشد. پروتکلهای رایج شامل SSI، BiSS، CANopen و در مدلهای پیشرفتهتر EtherCAT یا شبکههای صنعتی دیگر هستند. بعضی مدلهای قدیمیتر نیز Parallel یا Gray Code ارائه میدهند.
|
Interface |
کاربرد کلی |
|
SSI |
انتقال سریال موقعیت مطلق |
|
BiSS |
رابط سریال سریع و متداول در Motion |
|
CANopen |
شبکه صنعتی برای کنترل و فیدبک |
|
EtherCAT |
Motion و شبکههای Real-Time |
|
Parallel / Gray |
مدلهای خاص یا قدیمیتر |
انکودر برای اینورتر صنعتی
برخی VFDها در حالت Closed-Loop Vector Control از فیدبک Encoder استفاده میکنند. در این حالت باید Encoder Card یا ورودی Drive، نوع سیگنال، فرکانس و Level ولتاژی سازگار باشند.
برای آشنایی با ساختار و کاربرد VFD، مقاله اینورتر چیست را مطالعه کنید.
انکودر برای سروو موتور
در Servo System، رزولوشن، سرعت پاسخ و Interface Encoder نقش مستقیم در حلقه Position/Speed دارد. بسیاری از سروو موتورها Encoder اختصاصی دارند و جایگزینی آن باید با Drive و پروتکل همان سیستم سازگار باشد. صرفاً همرزولوشن بودن برای جایگزینی کافی نیست.
انکودر برای PLC و ماشینآلات
برای Conveyor، Cutting Machine، Packaging، Elevator، CNC و ماشینآلات صنعتی ابتدا مشخص کنید هدف اندازهگیری سرعت است یا موقعیت. سپس رزولوشن موردنیاز، فرکانس خروجی، نوع مکانیکی و ورودی کنترلر تعیین شوند.
برندها و مدلهای موجود در راد الکتریک
در دسته انکودر راد الکتریک مدلهایی از برندهایی مانند Kübler و Baumer ارائه میشوند. برای هر مدل باید مشخصات واقعی دیتاشیت مانند PPR/Bit، Output، Supply، RPM، Shaft/Bore و IP بررسی شود.
برای مشاهده و مقایسه محصولات موجود به صفحه خرید انکودر مراجعه کنید.
اگر نوع موردنیاز مشخص است، مدلهای انکودر افزایشی و انکودر مطلق را جداگانه بررسی کنید.
اشتباهات رایج هنگام خرید انکودر
- انتخاب PPR بالا بدون بررسی Max Input Frequency
- فرض یکسان بودن PPR و CPR در تمام دیتاشیتها
- خرید NPN برای ورودی PNP یا بالعکس بدون تطبیق مدار
- فرض اینکه TTL همیشه Line Driver است
- بیتوجهی به قطر Shaft یا Hollow Bore
- نادیده گرفتن Maximum Mechanical Speed
- عدم بررسی Radial/Axial Load
- انتخاب IP براساس یک حداقل عمومی
- استفاده از Absolute Encoder با Protocol ناسازگار
- عبور کابل Encoder در کنار کابل موتور VFD
چکلیست سفارش انکودر
|
مشخصه |
اطلاعات موردنیاز |
|
نوع |
Incremental / Absolute / Linear |
|
ساختار مکانیکی |
Shaft / Hollow Shaft |
|
قطر |
Shaft یا Bore Diameter |
|
رزولوشن |
PPR یا Bit طبق دیتاشیت |
|
خروجی |
NPN / PNP / Push-Pull / Line Driver / Protocol |
|
تغذیه |
Supply Voltage |
|
سرعت |
Maximum RPM |
|
فرکانس |
Output Frequency / PLC Input Limit |
|
محیط |
IP، دما، لرزش و رطوبت |
|
کابل |
طول، Connector و Shielding |
|
کاربرد |
Speed / Position / Length / Motion |
|
مدل قبلی |
Brand + Part Number در صورت جایگزینی |
سوالات متداول
برای موتور چه PPRای مناسب است؟
عدد ثابت وجود ندارد. دقت موردنیاز، rpm، Max Input Frequency کنترلر و کاربرد باید همزمان بررسی شوند.
انکودر افزایشی بهتر است یا مطلق؟
برای اندازهگیری سرعت و موقعیت نسبی Incremental معمولاً سادهتر است؛ برای نیاز به موقعیت مستقیم پس از روشن شدن Absolute مناسبتر است.
NPN و PNP چه تفاوتی دارند؟
نوع مدار خروجی متفاوت است و باید با ورودی PLC یا کنترلر سازگار باشد.
برای کابل بلند چه خروجیای بهتر است؟
در بسیاری از کاربردهای نویزی، Differential Line Driver مزیت دارد؛ اما Cable Length و Interface باید از دیتاشیت تأیید شوند.
آیا هر انکودر Absolute بعد از قطع برق تعداد دورها را حفظ میکند؟
خیر. در Multi-turn، نحوه نگهداری تعداد دور به تکنولوژی همان مدل وابسته است.
برای VFD چه انکودری لازم است؟
به Encoder Card یا ورودی Drive بستگی دارد. نوع سیگنال، Level، PPR و Max Frequency باید تطبیق داده شوند.
جمع بندی
برای خرید انکودر صنعتی باید انتخاب را از کاربرد شروع کرد، نه از یک عدد PPR یا یک برند. نوع Incremental یا Absolute، شفتدار یا هالو شفت، رزولوشن، مدار خروجی، فرکانس، حداکثر دور، شرایط محیطی و سازگاری با PLC یا Drive تعیین میکنند چه مدلی مناسب است.
در راد الکتریک میتوانید مدلهای مختلف انکودر صنعتی را بر اساس نوع، برند و مشخصات فنی مقایسه کنید و پس از تطبیق دیتاشیت با موتور، PLC یا درایو، گزینه مناسب را انتخاب کنید.