
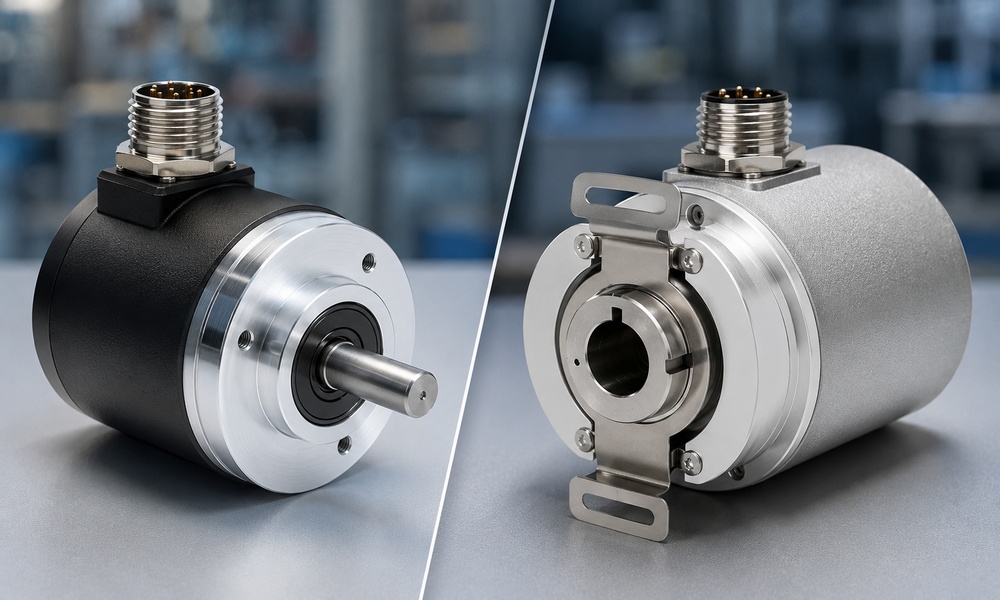
تفاوت اصلی انکودر مطلق و افزایشی در نحوه تشخیص موقعیت است. انکودر افزایشی حرکت شفت را با پالسهای A و B و در برخی مدلها Z گزارش میکند و کنترلر موقعیت را با شمارش این پالسها به دست میآورد. انکودر مطلق برای هر موقعیت یک مقدار مشخص ارائه میکند؛ بنابراین پس از روشن شدن سیستم میتواند موقعیت محور را بدون شمارش حرکتهای قبلی گزارش دهد. اگر حفظ یا بازیابی سریع موقعیت اهمیت دارد، Absolute معمولاً گزینه مناسبتری است؛ برای سرعت، شمارش و موقعیت نسبی، Incremental اغلب اقتصادیتر است.
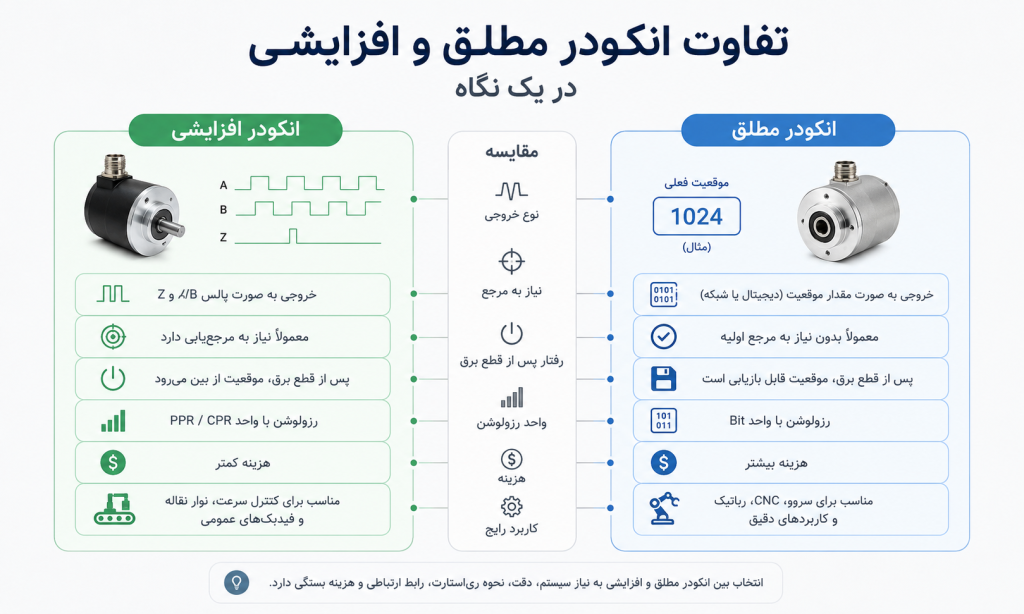
تفاوت انکودر مطلق و افزایشی در یک نگاه
| ویژگی | Incremental | Absolute |
| روش گزارش موقعیت | تغییر موقعیت / شمارش پالس | مقدار مستقیم موقعیت |
| خروجی رایج | A/B/Z | SSI، BiSS، Fieldbus یا رابط اختصاصی |
| بعد از قطع برق | معمولاً نیاز به Homing/Referencing | معمولاً موقعیت بدون Homing قابل بازیابی است |
| رزولوشن رایج | PPR / CPR | Bit |
| هزینه | معمولاً کمتر | معمولاً بیشتر |
| کاربرد شاخص | سرعت، شمارش، طول | کنترل موقعیت و محورهای حساس |
| پیچیدگی | کمتر | بیشتر |
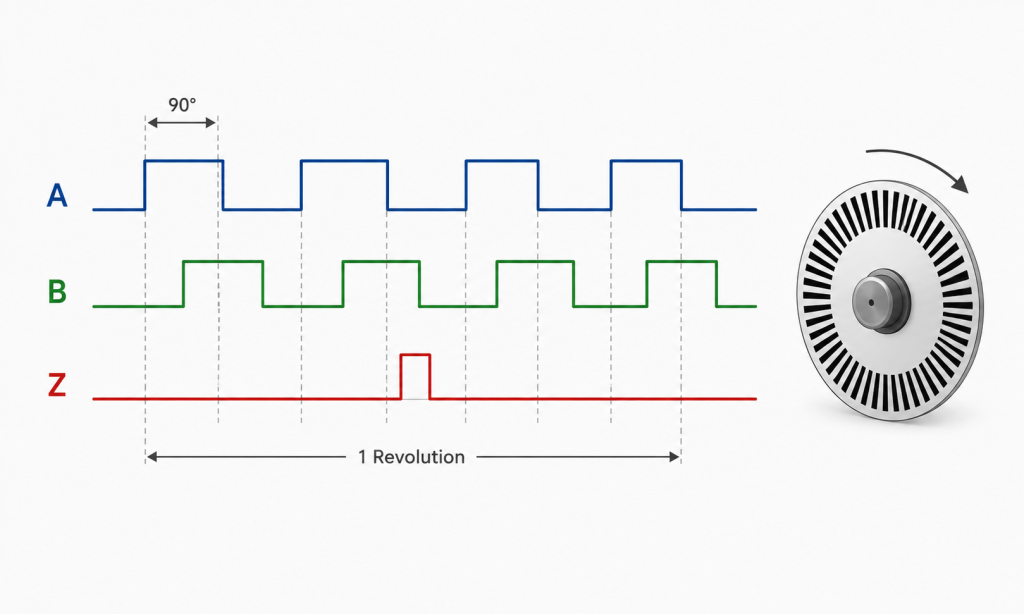
انکودر افزایشی چیست؟
انکودر افزایشی یا Incremental Encoder حرکت را به صورت پالسهای متوالی به PLC، درایو یا کنترلر گزارش میکند. کنترلر با شمارش این پالسها میتواند مقدار حرکت، سرعت و در صورت وجود دو کانال با اختلاف فاز، جهت دوران را محاسبه کند.
دو کانال A و B معمولاً با اختلاف فاز 90 درجه الکتریکی ایجاد میشوند. با بررسی ترتیب تغییر این دو کانال، جهت چرخش مشخص میشود. کانال Z در مدلهای دارای Index معمولاً یک پالس مرجع در هر دور ایجاد میکند و میتواند برای مرجعیابی استفاده شود.
نکته مهم این است که افزایشی بودن به معنی کمدقت بودن نیست. یک انکودر Incremental با رزولوشن بالا، نصب صحیح و ورودی مناسب کنترلر میتواند اندازهگیری بسیار دقیقی داشته باشد؛ تفاوت آن با Absolute در روش گزارش موقعیت است.
برای مشاهده مدلهای موجود میتوانید دسته انکودر افزایشی را بررسی کنید.
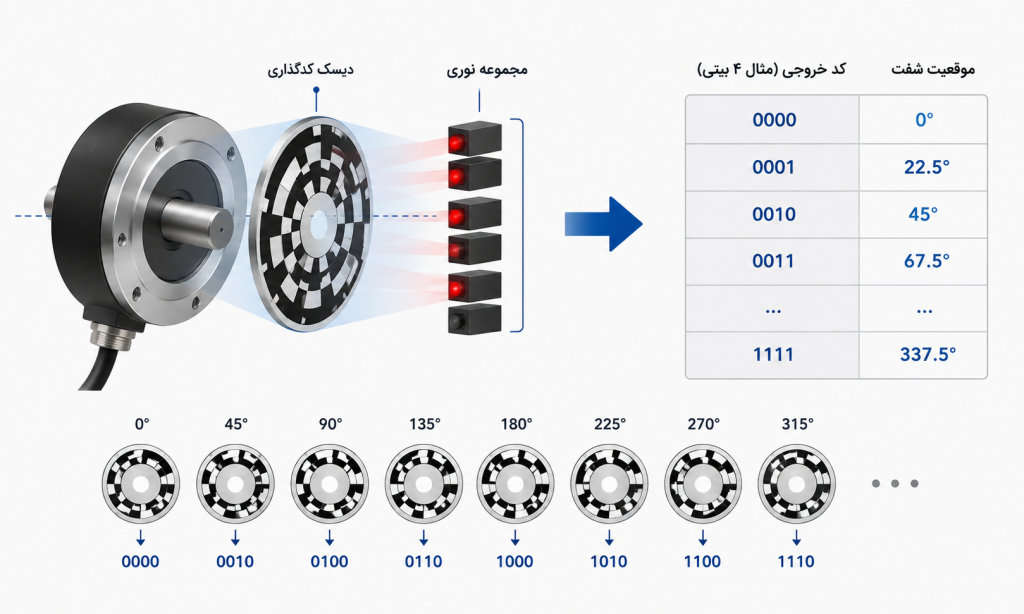
انکودر مطلق چیست؟
انکودر مطلق یا Absolute Encoder برای موقعیتهای مختلف شفت، مقدارهای مشخصی تولید میکند. کنترلر پس از راهاندازی میتواند مقدار موقعیت را مستقیماً دریافت کند و برای دانستن موقعیت فعلی مجبور نیست از نقطه صفر تمام حرکتها را دوباره بشمارد.
مطلق بودن به معنی یک نوع خروجی الکتریکی خاص نیست. انکودرهای Absolute ممکن است از رابطهایی مانند SSI، BiSS، CANopen، PROFINET، EtherCAT یا پروتکل اختصاصی سازنده استفاده کنند. بنابراین هنگام خرید باید هم نوع فیدبک و هم رابط ارتباطی بررسی شوند.
برای بررسی محصولات این گروه، صفحه انکودر مطلق را ببینید.
Single-turn و Multi-turn در انکودر مطلق چیست؟
Single-turn
انکودر Single-turn موقعیت زاویهای شفت را در محدوده یک دور کامل مشخص میکند. اگر سیستم فقط به زاویه شفت در همان 360 درجه نیاز داشته باشد، Single-turn میتواند کافی باشد.
Multi-turn
انکودر Multi-turn علاوه بر موقعیت داخل یک دور، اطلاعات تعداد دورهای انجامشده را نیز در محدوده تعریفشده ارائه میکند. نحوه ثبت تعداد دورها به فناوری داخلی سازنده وابسته است؛ بنابراین نباید فرض کرد همه Multi-turnها پس از هر شرایط قطع برق دقیقاً رفتار یکسانی دارند.

جدول مقایسه کامل انکودر Absolute و Incremental
| پارامتر | افزایشی | مطلق |
| اطلاعات موقعیت | نسبی | مطلق |
| نوع داده | پالس | کد/داده موقعیت |
| مرجعیابی | معمولاً لازم | معمولاً لازم نیست |
| رفتار بعد از خاموشی | شمارش کنترلر ممکن است از بین برود | موقعیت قابل بازیابی است |
| رزولوشن | PPR/CPR | Bit |
| تشخیص جهت | A/B | از داده موقعیت یا پروتکل |
| کانال مرجع | Z در برخی مدلها | وابسته به طراحی |
| سیمبندی | معمولاً سادهتر | وابسته به پروتکل |
| هزینه | معمولاً کمتر | معمولاً بیشتر |
| کنترل سرعت | بسیار مناسب | مناسب |
| کنترل موقعیت | مناسب | بسیار مناسب |
| شبکه صنعتی | محدودتر در مدلهای ساده | تنوع بیشتر در بسیاری مدلها |
مهمترین تفاوت: رفتار پس از قطع برق
در سیستم Incremental، موقعیت معمولاً از شمارش پالسها در کنترلر به دست میآید. اگر برق قطع شود و مقدار شمارنده از بین برود، محور پس از روشن شدن اغلب باید عملیات Homing یا Referencing را انجام دهد تا نقطه مرجع دوباره مشخص شود.
در انکودر Absolute، مقدار موقعیت به صورت مستقیم قابل خواندن است. بنابراین در بسیاری از کاربردها پس از روشن شدن سیستم نیازی نیست محور برای یافتن نقطه مرجع حرکت کند. این ویژگی برای محورهای عمودی، رباتها، ماشینآلات چندمحوره و فرآیندهایی که حرکت Homing نامطلوب است اهمیت زیادی دارد.
با این حال، جمله «هر انکودر مطلق در هر شرایطی موقعیت را حفظ میکند» بیش از حد ساده است. فناوری Multi-turn، تنظیمات کنترلر، نحوه تغذیه و روش ذخیره اطلاعات در مدلهای مختلف باید از دیتاشیت بررسی شوند.
تفاوت PPR، CPR و Bit
PPR و Bit را نباید مستقیم با هم مقایسه کرد. PPR در انکودر Incremental معمولاً تعداد پالس یا سیکل خروجی در هر دور را نشان میدهد، در حالی که Bit در Absolute تعداد حالتهای قابل کدگذاری را مشخص میکند.
برای مثال، یک انکودر 1024 PPR اگر با Quadrature چهاربرابری شمارش شود میتواند تا 4096 Count در هر دور ایجاد کند. در Absolute، 12 بیت برابر با 4096 موقعیت و 16 بیت برابر با 65536 موقعیت در محدوده تعریفشده است.
رزولوشن با Accuracy یکسان نیست. Accuracy واقعی به خطای مکانیکی، نصب، کیفیت ساخت، نویز، خطای سنسور و مشخصات سازنده وابسته است.

آیا انکودر 16 بیتی از انکودر 1024 PPR دقیقتر است؟
نه لزوماً. این مقایسه دو روش متفاوت بیان رزولوشن را کنار هم میگذارد. 16 بیت درباره تعداد کدهای موقعیتی صحبت میکند و 1024 PPR درباره تعداد پالسهای Incremental. برای مقایسه واقعی باید Accuracy، Repeatability، رزولوشن موثر، روش شمارش و شرایط مکانیکی بررسی شوند.
تفاوت خروجی انکودر مطلق و افزایشی
خروجیهای رایج Incremental
- A/B/Z
- TTL
- HTL
- Push-Pull
- Line Driver / RS-422
- Open Collector
خروجیها و پروتکلهای رایج Absolute
- SSI
- BiSS
- CANopen
- PROFINET
- EtherCAT
- رابطهای اختصاصی سازنده
Absolute یا Incremental بودن بهتنهایی نوع سطح ولتاژ یا رابط الکتریکی را مشخص نمیکند. همیشه باید دیتاشیت Encoder و ورودی PLC یا Drive با هم تطبیق داده شوند.
تفاوت سیمبندی انکودر مطلق و افزایشی
انکودر Incremental معمولاً سیمهای تغذیه و کانالهای A/B/Z و گاهی مکملهای آنها را دارد. در مدل Line Driver ممکن است A/A̅، B/B̅ و Z/Z̅ برای انتقال تفاضلی استفاده شوند.
در Absolute، سیمبندی به پروتکل وابسته است. یک مدل SSI با یک مدل PROFINET یا CANopen سیمبندی یکسان ندارد. شیلد، زوج سیم سیگنال، Ground و نوع کانکتور باید مطابق دیتاشیت همان مدل اجرا شوند.

انکودر مطلق بهتر است یا افزایشی؟
هیچکدام ذاتاً بهتر نیستند. انتخاب درست به نیاز سیستم بستگی دارد.
| نیاز پروژه | گزینه معمولاً مناسبتر | دلیل |
| کنترل سرعت | Incremental | پالس و فرکانس مناسب محاسبه سرعت |
| شمارش و اندازهگیری طول | Incremental | ساده و اقتصادی |
| موقعیت پس از Startup | Absolute | موقعیت مستقیم بدون شمارش قبلی |
| حذف Homing | Absolute | موقعیت بلافاصله قابل خواندن |
| محور چند دور | Absolute Multi-turn | زاویه + تعداد دور |
| هزینه پایینتر | Incremental | معمولاً سیستم سادهتر |
| شبکه صنعتی و داده موقعیت | Absolute | رابطهای متنوع در بسیاری مدلها |
برای PLC کدام نوع مناسب است؟
اگر PLC ورودی High-Speed Counter مناسب داشته باشد، Incremental برای شمارش، سرعت و طول بسیار رایج است. در انتخاب باید حداکثر فرکانس ورودی، سطح TTL/HTL، نوع PNP/NPN یا Line Driver و تعداد کانالها بررسی شود.
برای Absolute، PLC باید رابط یا ماژول سازگار با پروتکل انکودر داشته باشد. برای مثال SSI، CANopen یا PROFINET هرکدام الزامات سختافزاری و تنظیمات خاص خود را دارند. بنابراین عبارت «برای PLC مطلق بهتر است» یا «افزایشی بهتر است» بدون دانستن نوع ورودی PLC معنی ندارد.
برای سروو موتور کدام مناسب است؟
در سروو موتور، سازگاری با Servo Drive از خود عنوان Absolute یا Incremental مهمتر است. برخی سرووها از انکودر افزایشی، برخی از Absolute، بعضی از SinCos یا رابط اختصاصی و برخی از Resolver استفاده میکنند. نوع فیدبک باید مطابق ورودی و Firmware درایو باشد.
در بعضی سرووموتورها به جای Encoder از Resolver استفاده میشود. برای شناخت این فناوری، مقاله رزولور چیست را ببینید.

برای CNC، رباتیک و محورهای حساس کدام مناسب است؟
در CNC و رباتیک، اگر بازیابی سریع موقعیت بعد از روشن شدن، حذف Homing یا کنترل مطلق محور مهم باشد، Absolute مزیت قابل توجهی دارد. با این حال، بسیاری از ماشینها از ترکیب Encoder افزایشی با سیستم مرجع، Linear Scale یا فیدبک اختصاصی استفاده میکنند؛ بنابراین معماری کنترل کامل دستگاه باید بررسی شود.
برای نوار نقاله و اندازهگیری طول کدام مناسب است؟
برای شمارش حرکت، اندازهگیری طول، سرعت نوار و کنترل ساده رولر، Incremental اغلب انتخاب اقتصادی و عملی است. PPR مناسب باید بر اساس قطر رولر، دقت طول موردنیاز، سرعت خط و حداکثر فرکانس ورودی PLC محاسبه شود.
چه زمانی انکودر افزایشی انتخاب اقتصادیتری است؟
- سیستم فقط سرعت یا شمارش میخواهد
- Homing بعد از روشن شدن قابل انجام است
- PLC ورودی High-Speed مناسب دارد
- موقعیت مطلق در Startup ضروری نیست
- هزینه و سادگی سیمبندی اولویت دارد
چه زمانی انکودر مطلق ارزش هزینه بیشتر دارد؟
- دانستن موقعیت بلافاصله بعد از روشن شدن ضروری است
- حرکت Homing خطرناک یا زمانبر است
- محور چند دور است و تعداد دور باید مشخص باشد
- ماشین چندمحوره نیاز به بازیابی سریع موقعیت دارد
- پروتکل صنعتی و داده موقعیت مستقیم مورد نیاز است
چکلیست انتخاب انکودر
- هدف: سرعت، موقعیت، شمارش یا طول
- Absolute یا Incremental
- Single-turn یا Multi-turn
- PPR/CPR یا Bit
- نوع خروجی یا پروتکل
- ولتاژ تغذیه
- حداکثر RPM
- حداکثر فرکانس ورودی PLC/Drive
- نوع شفت و روش نصب
- قطر شفت یا Hollow Shaft
- درجه حفاظت IP
- دمای محیط و لرزش
- طول کابل و Shield
- سازگاری با PLC/Drive
برای معیارهای کاملتر انتخاب، راهنمای خرید انکودر صنعتی را مطالعه کنید.
اگر بین مدل Hollow Shaft و Shafted مردد هستید، مقاله تفاوت انکودر هالو شفت و شفتدار به انتخاب ساختار مکانیکی کمک میکند.
برای مقایسه سازندگان، بهترین برندهای انکودر صنعتی در ایران را ببینید.
اشتباهات رایج در انتخاب
- تصور اینکه Absolute همیشه دقیقتر است
- مقایسه مستقیم PPR با Bit
- نادیده گرفتن حداکثر فرکانس ورودی PLC
- انتخاب بر اساس ولتاژ بدون بررسی نوع سیگنال
- فرض اینکه هر Absolute در هر شرایطی بدون Homing کار میکند
- نادیده گرفتن Single-turn یا Multi-turn
- توجه نکردن به نوع شفت و نصب
- انتخاب بر اساس قیمت به تنهایی
سوالات متداول
تفاوت انکودر Absolute و Incremental در یک جمله چیست؟
Incremental تغییر موقعیت را گزارش میکند؛ Absolute خود موقعیت را به صورت مستقیم گزارش میکند.
آیا انکودر مطلق از انکودر افزایشی دقیقتر است؟
لزوماً نه. مطلق یا افزایشی بودن روش گزارش موقعیت را مشخص میکند، نه Accuracy نهایی. دقت واقعی باید از دیتاشیت بررسی شود.
آیا انکودر افزایشی بعد از قطع برق خراب میشود؟
خیر. مسئله خرابی نیست؛ شمارش موقعیت در کنترلر ممکن است از بین برود و سیستم پس از روشن شدن نیاز به Homing داشته باشد.
برای PLC انکودر مطلق بهتر است یا افزایشی؟
بستگی به کاربرد و ورودی PLC دارد. برای شمارش و سرعت، Incremental با High-Speed Counter بسیار رایج است؛ برای موقعیت مستقیم باید رابط Absolute توسط PLC پشتیبانی شود.
برای سروو موتور کدام بهتر است؟
نوعی که سروودرایو پشتیبانی میکند. سازگاری فیدبک، رزولوشن، پروتکل و تنظیمات Drive مهمتر از عنوان Absolute یا Incremental است.
Single-turn و Multi-turn چه تفاوتی دارند؟
Single-turn موقعیت داخل یک دور را میدهد؛ Multi-turn علاوه بر زاویه داخل دور، تعداد دورهای انجامشده را نیز در محدوده مشخص ارائه میکند.
PPR و Bit چه تفاوتی دارند؟
PPR روش بیان رزولوشن Incremental و Bit روش رایج بیان تعداد موقعیتهای قابل کدگذاری در Absolute است. مقایسه مستقیم آنها بدون توجه به تعریف سازنده درست نیست.
برای نوار نقاله کدام نوع بهتر است؟
در بسیاری از کاربردهای سرعت و اندازهگیری طول، Incremental اقتصادی و کافی است؛ اما معماری واقعی سیستم تعیینکننده است.
آیا انکودر مطلق بعد از روشن شدن نیاز به Homing دارد؟
در بسیاری از سیستمها خیر، زیرا موقعیت مستقیم قابل خواندن است؛ ولی فناوری Multi-turn، کنترلر و تنظیمات سیستم باید بررسی شوند.
آیا میتوان Incremental را با Absolute جایگزین کرد؟
فقط اگر PLC یا Drive از نوع خروجی جدید پشتیبانی کند و مشخصات مکانیکی، الکتریکی و نرمافزاری تطبیق داده شوند.
جمعبندی
تفاوت انکودر مطلق و افزایشی در روش گزارش موقعیت است. Incremental حرکت را با پالس گزارش میکند و برای تبدیل آن به موقعیت مطلق معمولاً به نقطه مرجع و شمارنده کنترلر متکی است. Absolute مقدار موقعیت را مستقیم ارائه میکند و برای سیستمهایی که بازیابی سریع موقعیت بعد از Startup مهم است مزیت دارد.
برای انتخاب درست فقط قیمت یا عدد رزولوشن را مقایسه نکنید. PPR/CPR یا Bit، نوع خروجی، پروتکل، سرعت، شرایط محیطی، Single-turn یا Multi-turn، نوع نصب و سازگاری با PLC یا Drive باید همزمان بررسی شوند.
اگر برای انتخاب بین انکودر ابسولوت و اینکریمنتال یا تطبیق یک مدل با موتور، PLC یا درایو پروژه خود نیاز به بررسی فنی دارید، میتوانید مشخصات سیستم و مدل موردنظر را با محصولات و راهنماهای تخصصی راد الکتریک تطبیق دهید.
مشخصات سئو پیشنهادی
| فیلد | پیشنهاد |
| کلمه کلیدی اصلی | تفاوت انکودر مطلق و افزایشی |
| H1 | تفاوت انکودر مطلق و افزایشی چیست؟ مقایسه و انتخاب |
| Title SEO | تفاوت انکودر مطلق و افزایشی؛ مقایسه کامل + راهنمای انتخاب |
| Meta Description | تفاوت انکودر مطلق و افزایشی چیست؟ Absolute و Incremental را از نظر قطع برق، PPR و Bit، سیگنال، دقت، PLC، سروو و کاربرد مقایسه کنید و گزینه مناسب را انتخاب کنید. |
| URL | https://shop.radelectric.ir/absolute-vs-incremental-encoder/ |
| Intent | Informational + Commercial Investigation |
| Schema | Article + BreadcrumbList؛ در صورت افزودن ویدئو: VideoObject |
برای CNC، رباتیک و محورهای حساس کدام مناسب است؟
در CNC و رباتیک، اگر بازیابی سریع موقعیت بعد از روشن شدن، حذف Homing یا کنترل مطلق محور مهم باشد، Absolute مزیت قابل توجهی دارد. با این حال، بسیاری از ماشینها از ترکیب Encoder افزایشی با سیستم مرجع، Linear Scale یا فیدبک اختصاصی استفاده میکنند؛ بنابراین معماری کنترل کامل دستگاه باید بررسی شود.
برای نوار نقاله و اندازهگیری طول کدام مناسب است؟
برای شمارش حرکت، اندازهگیری طول، سرعت نوار و کنترل ساده رولر، Incremental اغلب انتخاب اقتصادی و عملی است. PPR مناسب باید بر اساس قطر رولر، دقت طول موردنیاز، سرعت خط و حداکثر فرکانس ورودی PLC محاسبه شود.
چه زمانی انکودر افزایشی انتخاب اقتصادیتری است؟
- سیستم فقط سرعت یا شمارش میخواهد
- Homing بعد از روشن شدن قابل انجام است
- PLC ورودی High-Speed مناسب دارد
- موقعیت مطلق در Startup ضروری نیست
- هزینه و سادگی سیمبندی اولویت دارد
چه زمانی انکودر مطلق ارزش هزینه بیشتر دارد؟
- دانستن موقعیت بلافاصله بعد از روشن شدن ضروری است
- حرکت Homing خطرناک یا زمانبر است
- محور چند دور است و تعداد دور باید مشخص باشد
- ماشین چندمحوره نیاز به بازیابی سریع موقعیت دارد
- پروتکل صنعتی و داده موقعیت مستقیم مورد نیاز است
چکلیست انتخاب انکودر
- هدف: سرعت، موقعیت، شمارش یا طول
- Absolute یا Incremental
- Single-turn یا Multi-turn
- PPR/CPR یا Bit
- نوع خروجی یا پروتکل
- ولتاژ تغذیه
- حداکثر RPM
- حداکثر فرکانس ورودی PLC/Drive
- نوع شفت و روش نصب
- قطر شفت یا Hollow Shaft
- درجه حفاظت IP
- دمای محیط و لرزش
- طول کابل و Shield
- سازگاری با PLC/Drive
برای معیارهای کاملتر انتخاب، راهنمای خرید انکودر صنعتی را مطالعه کنید.
اگر بین مدل Hollow Shaft و Shafted مردد هستید، مقاله تفاوت انکودر هالو شفت و شفتدار به انتخاب ساختار مکانیکی کمک میکند.
برای مقایسه سازندگان، بهترین برندهای انکودر صنعتی در ایران را ببینید.
اشتباهات رایج در انتخاب
- تصور اینکه Absolute همیشه دقیقتر است
- مقایسه مستقیم PPR با Bit
- نادیده گرفتن حداکثر فرکانس ورودی PLC
- انتخاب بر اساس ولتاژ بدون بررسی نوع سیگنال
- فرض اینکه هر Absolute در هر شرایطی بدون Homing کار میکند
- نادیده گرفتن Single-turn یا Multi-turn
- توجه نکردن به نوع شفت و نصب
- انتخاب بر اساس قیمت به تنهایی